ROS 2 & Weboberfläche
Mobile Robotik
Roboter im Browser bedienen. Das System dahinter verstehen.
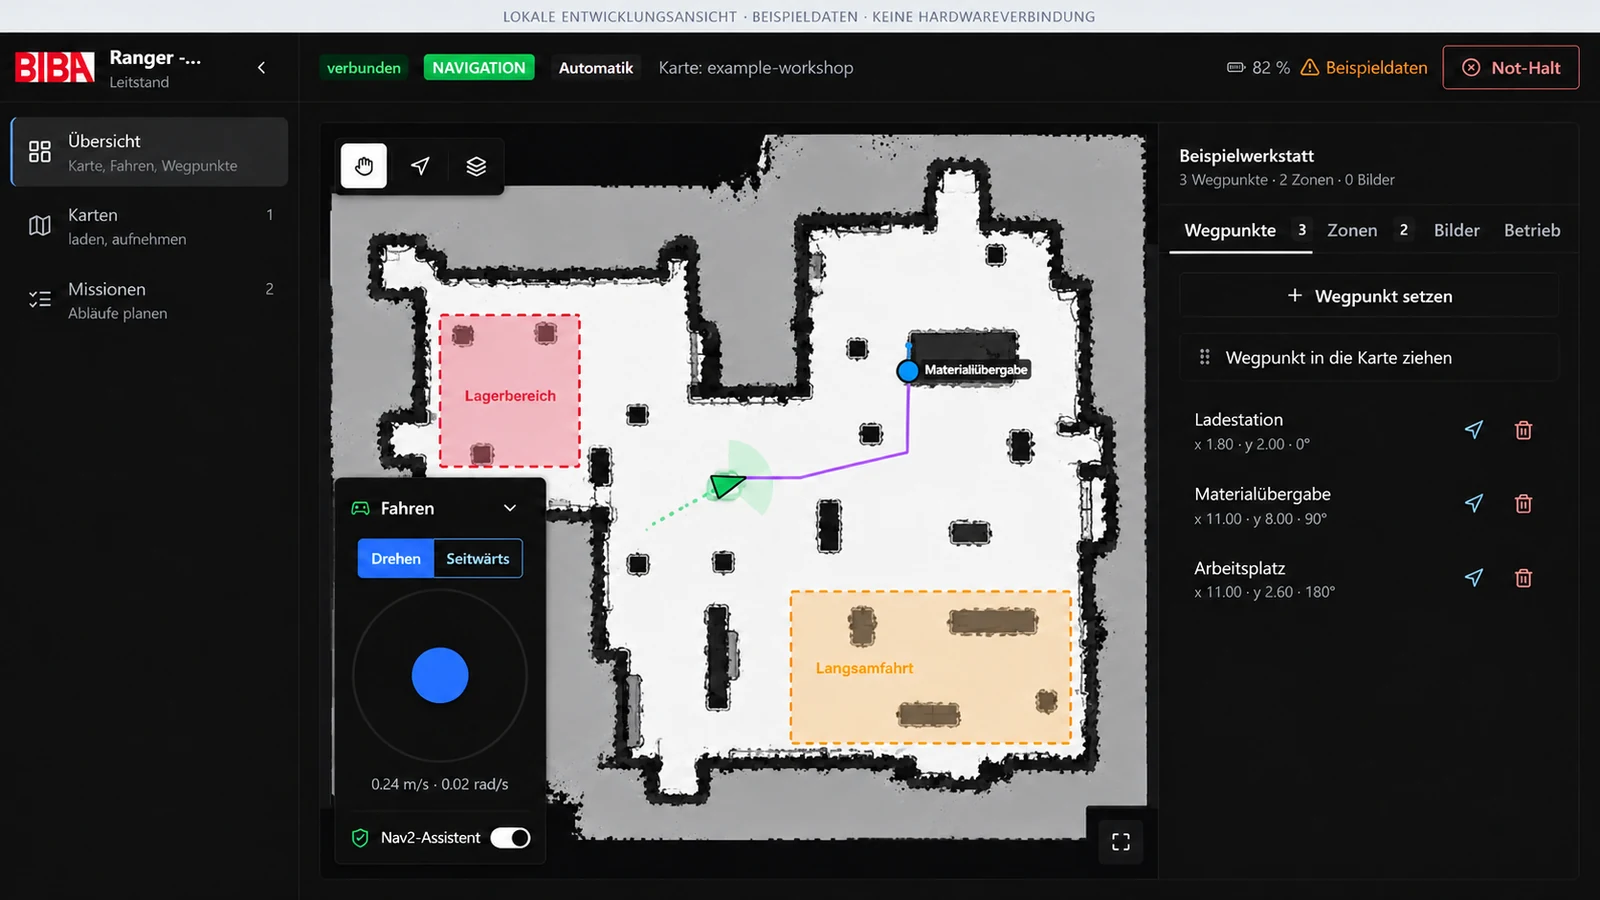
Eine Weboberfläche für Karten, Wegpunkte und Missionen. Dahinter ein Backend, ein ROS-2-Manager und die Komponenten für Kartierung, Lokalisierung und Navigation.
- Kontext
- Berufliche Projektarbeit am BIBA
- Meine Arbeit
- Softwareentwicklung und Robotikintegration im BIBA-Kontext
- Technik
- ROS 2 · Nav2 · slam_toolbox · React · FastAPI · Socket.IO
Die Aufgabe
Ein mobiler Roboter braucht mehr als eine einzelne Navigation. Seine Zustände, Karten, Sensoren und Aufträge müssen zusammenpassen – und für die Bedienperson nachvollziehbar bleiben.
Die Umsetzung
Die Weboberfläche kommuniziert über ein Backend mit dem ROS-2-System. Ein Manager koordiniert Zustände und Abläufe. Nav2 übernimmt die Navigation, slam_toolbox die Kartierung und Lokalisierung. Zum Umfang gehören auch Missionen sowie die Integration von Fahrzeug und Sensorik.
Was ich daraus mitbringe
Ich kann sowohl die Bedienoberfläche als auch die technischen Komponenten dahinter betrachten. Neben mobilen Robotern habe ich Erfahrung mit Knickarmrobotern und MoveIt 2.
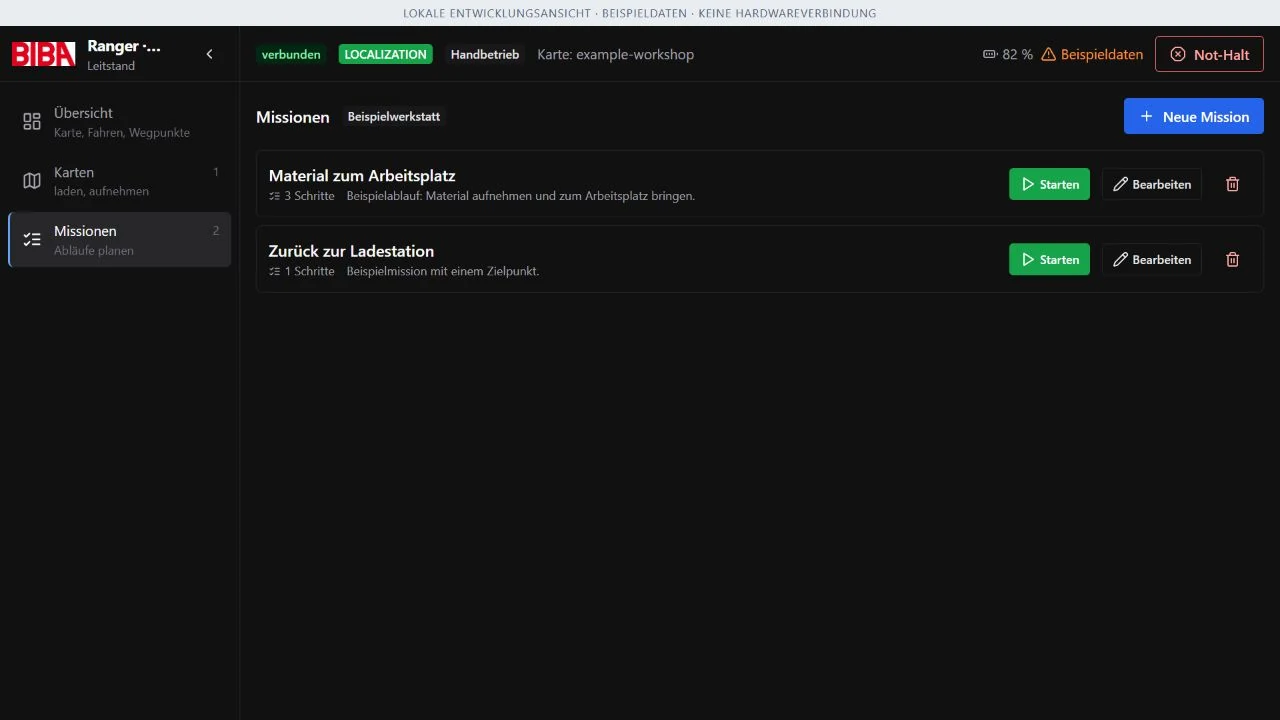
Vom Browser bis zum Fahrzeug.
- WeboberflächeKarten, Wegpunkte, Missionen
- BackendSchnittstellen und Rückmeldungen
- ROS-2-ManagerZustände und Abläufe
- Navigation & FahrzeugNav2, SLAM und Sensorik
Vereinfachte Darstellung des Zusammenspiels der Komponenten.